Chapter1 软件分层设计架构
分层设计架构
-
APL 应用层 (Application Layer)
基于各个模块实现业务的代码,例如 任务调度,UI交互逻辑,数据保存 等。
-
FML 功能模块层 (Function Module Layer)
是对PDL API调用的封装,和模块本身的全部功能定义。
假定一个EEPROM数据存取功能模块,at24c02.c 将包含at24cxx_init()、at24cxx_read()、at24cxx_write()、等涉及该模块的全部动作。
这些模块的动作包含在设备模块层FML,并且向上提供接口。
-
HDL 外设驱动层(或BSP) (Hardware Driver Layer)
是对HAL API调用的封装,例如外设初始化,外设基本动作等。 如定时器初始化tim_init、定时器中断函数。串口初始化uart_init、串口中断函数
假定一个AT24C02(EEPROM)实现读一个字节的操作,at24cxx_read_byte() 需要 iic_start(),iic_send_byte(),iic_wait_ack(),iic_stop() 一系列动作序列驱动 这些外设的基本动作包含在外设驱动层中PDL,并且向上提供接口。
-
HAL 硬件抽象层(Hardware Abstract Layer)
由厂家提供,是对硬件寄存器操作的封装层。 MCU的内核资源 Systick、NVIC / 片上资源 GPIO、UART、FLASH、ADC等等
-
UTIL 实用程序(Utility)
组件层,例如crc校验,queue循环队列,排序算法,滤波算法等实用程序。
为什么需要分层?
1 解耦合。假设某成熟项目需要替换MCU物料,如果不使用分层的软件架构,那么涉及到底层驱动部分的代码都需要更改,如果使用分层,大部分替换到HDL层,最多到FML层,就替换完成了。或是更换了某个硬件模块,修改对应的FML代码,再向APL提供接口即可。
2 大道至简,越简单、逻辑越清晰的代码,越不容易犯错,即使出错也越容易纠错。合理的软件架构可以节省开发时间,节省调试时间等,时间就是金钱。
1. APL (Application Layer)
1.1 LinkList 链表(链式存储线性表)
上述项目使用到链表来实现。
例如下面这段MultiTimer添加软件定时器的代码
int multiTimerStart(MultiTimer* timer, uint64_t timing, MultiTimerCallback_t callback, void* userData) {
    if (!timer || !callback || platformTicksFunction == NULL) {
        return -1; // Return error if any parameter is invalid
    }

    removeTimer(timer); // Centralize removal logic

    timer->deadline = platformTicksFunction() + timing;
    timer->callback = callback;
    timer->userData = userData;

    MultiTimer** current = &timerList;
    while (*current && ((*current)->deadline < timer->deadline)) {
        current = &(*current)->next;
    }
    timer->next = *current;
    *current = timer;

    return 0;
}
1.2 Queue 队列 (FIFO线性表)
循环队列在MCU中又常常称为环形缓存ringbuffer。
队列在计算机系统中的应用非常广泛,以下从两个方面来举例阐述
-
解决主机与外部设备速度不匹配的问题
以主机和打印机之间的速度不匹配的问题为例做简要说明。主机输出数据给打印机打印,输出的数据比打印机的数据要快很多 ,因为速度不匹配,若直接把输出的数据送给打印机,显然是不行的。解决的方法是设置一个打印数据缓冲区,主要把打印输出的数据 依次写入这个缓冲区,写满后就暂停输出,转去做其他事情。打印机就从缓冲区中按照先进先出的原则依次取出数据并且打印,打印完成当前数据再向主机请求数据。这样既保证了打印数据的正确,又使主机提高了效率————王道数据结构
-
例:需要MCU在某时刻产生多条带有当前状态的信息,但UART发送数据受波特率限制,无法短时间内发送完毕,若不缓存,时变原因状态改变。那么先将当前产生的数据入队,串口发送完一包数据后,查看循环队列是否空,非空则数据出队,并且由UART发送。避免丢失当前产生的数据包,并且保持数据包时间关系的一致
-
例:外部中断信号触发时间间距很短,应用层处理周期远大于触发间隔,此时生产速度远大于消费速度,使用队列,将生产的数据推入队列缓存,再由应用层消费数据。
-
-
解决由多用户引起的资源竞争问题
CPU(即中央处理器,它包括运算器和控制器)资源的竞争就是一个典型例子。在一个带有多终端的计算机系统上,有多个用户需要CPU各自运行自己的程序,他们分别通过各自的终端向操作系统提出占用CPU请求。操作系统通常按照每个请求的时间先后顺序,把他们排成队列,每次CPU分配给队首请求的用户使用。当前的程序运行结束或用完规定的时间间隔后,令其出队,再把CPU分配给队首请求的用户使用。满足每个用户的请求。
/**
* @brief 循环队列入队操作
* @param Q 循环队列首结点地址
* @param x 入队元素
*/
bool EnQueue(SqQueue *Q,ElemType x){
    if((Q->rear+1)%MAXSIZE==Q->front)
        return false;

    Q->data[Q->rear]=x;
    Q->rear=(Q->rear+1)%MAXSIZE;
    return true;
}

/**
* @brief 循环队列出队操作
* @param Q 循环队列首结点地址
* @param x 出队元素迁移变量
*/
bool DeQueue(SqQueue *Q,ElemType x){
    if(Q->rear==Q->front)
        return false;

    x=Q->data[Q->front];
    Q->front=(Q->front+1)%MAXSIZE;
    return true;
}
1.3 Stack 栈(FILO线性表)
//数据结构
typedef struct
{
    char top;//栈顶
    ElemType data[STACK_MAX_SIZE];
}stack;

//判栈空
bool stack_empty(stack *S){
    if(S->top == -1)                //栈空
        return true;
    else                            //不空
        return false;
}

//进栈操作
bool stack_push(stack *S,ElemType x){
    if(S->top == STACK_MAX_SIZE-1)      //栈满,报错
        return false;

    S->data[++S->top]=x;                //指针先加,再入栈
    return true;
}

//出栈操作
bool stack_pop(stack *S){
    if(S->top == -1)                       //栈空,报错
        return false;
    S->top--;                              //先出栈,指针再减
    return true;
}
- 实例:带函数优先级与函数生命周期的任务栈实现UI页面切换
1.4 Scheduler 软件定时器
基础的软件定时器实现如下(回调函数+周期时间+最后运行时间戳)
typedef struct
{
    void(*task_func)(void);
    uint16_t interval_ticks;
    uint32_t tick_last_run;
}sched_task_st;


static void Loop_1ms(void) // 1ms执行一次
{

}

static void Loop_10ms(void) // 10ms执行一次
{

}

static void Loop_100ms(void) // 100ms执行一次
{

}

static void Loop_500ms(void) // 500ms执行一次
{

}

static void Loop_1000ms(void) // 1S执行一次
{

}

static sched_task_st sched_tasks[] =
{

    {
        .task_func = Loop_1ms,
        .interval_ticks = 1,
        .tick_last_run = 0
    },

    {
        .task_func = Loop_10ms,
        .interval_ticks = 10,
        .tick_last_run = 0
    },

    {
        .task_func = Loop_100ms,
        .interval_ticks = 100,
        .tick_last_run = 0
    },

    {
        .task_func = Loop_500ms,
        .interval_ticks = 500,
        .tick_last_run = 0
    },

    {
        .task_func = Loop_1000ms,
        .interval_ticks = 1000,
        .tick_last_run = 0
    },

};

#define TASK_NUM (sizeof(sched_tasks) / sizeof(sched_task_t))

void scheduler_setup(void)
{
    uint8_t index = 0;
    //初始化任务表
    for (index = 0; index < TASK_NUM; index++)
    {
        if (sched_tasks[index].interval_ticks < 1)
        {
            sched_tasks[index].interval_ticks = 1;
        }
    }
}

void scheduler_run(void)
{
    uint8_t index = 0;
    for (index = 0; index < TASK_NUM; index++)
    {
        //uint32_t system_gettick(void) { return system_param.system_tick; }
        //滴答定时器/通用定时器 1ms中断,使得system_param.system_tick++;
        uint32_t tick_now = system_gettick();

        if (tick_now - sched_tasks[index].tick_last_run >= sched_tasks[index].interval_ticks)
        {
            sched_tasks[index].tick_last_run = tick_now;
            sched_tasks[index].task_func();
        }
    }
}
1.5 KeyScan 按键扫描
MultiButton与FlexibleButton:通过阅读源码可以发现,MultiButton与FlexibleButton架构类似,都是 轮询+状态机 识别按键状态,通过 扫描-设置事件-触发对应事件callback,并不存在架构上的区别,只不过FlexibleButton代码看起来更精简一些
另外附上个人总结出来的,一套按键扫描与处理流程,处理思想
0/1 bitmap 全按键键值位图 + 键值事件判断状态机 + 事件缓存消息队列 + 取队列执行对应回调函数
#include "keyscan.h"

#define KEY_NUM             2 // 按键实例总数量

/////////////////// 独立按键引脚读取函数 ///////////////////
uint8_t key_0_readpin(void){
   return HAL_GPIO_ReadPin(K0_PORT,K0_PIN);
}
uint8_t key_1_readpin(void){
   return HAL_GPIO_ReadPin(K1_PORT,K1_PIN);
}

/////////////////// 独立按键状态机实例 ///////////////////
KeyFsm key_0 = {
    .fsm_state = KEY_STATE_IDLE,
    .last_fsm_state = KEY_STATE_IDLE,
    .event = KEY_EVENT_NONE,
    .last_state = KEY_RELEASED,
    .press_time = 0,
    .detect_time = 0,
    .debounce_time = 20,     // 默认消抖时间20ms
    .long_press_time = 1000,  // 默认长按判定时间1000ms
    .key_bit = KEY_VALUE_BIT_0,
    .read_pin = &key_0_readpin
};
KeyFsm key_1 = {
    .fsm_state = KEY_STATE_IDLE,
    .last_fsm_state = KEY_STATE_IDLE,
    .event = KEY_EVENT_NONE,
    .last_state = KEY_RELEASED,
    .press_time = 0,
    .detect_time = 0,
    .debounce_time = 20,     // 默认消抖时间20ms
    .long_press_time = 50,  // 默认长按判定时间1000ms
    .key_bit = KEY_VALUE_BIT_1,
    .read_pin = &key_1_readpin
};

/////////////////// 独立按键实例集合 ///////////////////
KeyFsm* key_array[KEY_NUM] = {&key_0, &key_1};

/////////////////// 整体键值位图 ///////////////////
uint16_t key_value_bitmap = 0;

/////////////////// 整体键值状态机实例 ///////////////////
KeyValueFsm key_value_all = {
    .fsm_state = KEY_STATE_IDLE,
    .last_fsm_state = KEY_STATE_IDLE,
    .event = KEY_EVENT_NONE,
    .last_value = KEY_VALUE_NULL,
    .press_time = 0,
    .detect_time = 0,
    .debounce_time = 40,
    .combo_key_long_press_judge_time = 400,
    .long_press_time = 1000,
    .key_value = 0
};

/**
* @brief 单个按键状态机处理函数
*
* @param key_fsm 被处理的目标(按键状态机实例),结构体指针形式
* @param current_state 传入的目标(按键状态机实例)当前按键状态
*/
static void key_fsm_process(KeyFsm* key_fsm, uint8_t current_state) {

    uint32_t current_time = system_gettick();  // 获取当前时间(ms)

    switch (key_fsm->fsm_state) {
        case KEY_STATE_IDLE:
            // 检测到按键按下(假设0为按下状态)
            if (current_state == KEY_PRESSED && key_fsm->last_state == KEY_RELEASED) {
                key_fsm->fsm_state = KEY_STATE_PRESS_DETECT;
                key_fsm->detect_time = current_time;
            }
            break;

        case KEY_STATE_PRESS_DETECT:
            // 消抖检测: 保持按下状态超过消抖时间
            if (current_state == KEY_PRESSED) {
                if (current_time - key_fsm->detect_time >= key_fsm->debounce_time) {
                    key_fsm->fsm_state = KEY_STATE_PRESSED;
                    key_fsm->press_time = current_time;
                }
            }
            else {
                // 未通过消抖,回到空闲状态
                key_fsm->fsm_state = KEY_STATE_IDLE;
            }
            break;

        case KEY_STATE_PRESSED:
            // 按键释放
            if (current_state == KEY_RELEASED) {
                key_fsm->last_fsm_state = KEY_STATE_PRESSED;
                key_fsm->fsm_state = KEY_STATE_RELEASE_DETECT;
                key_fsm->detect_time = current_time;
            }
            // 检测长按
            else if (current_time - key_fsm->press_time >= key_fsm->long_press_time) {
                key_fsm->fsm_state = KEY_STATE_LONG_PRESS;
                key_fsm->event = KEY_EVENT_LONG_PRESS;
            }
            break;

        case KEY_STATE_LONG_PRESS:
            // 长按状态下释放按键
            if (current_state == KEY_RELEASED) {
                key_fsm->last_fsm_state =KEY_STATE_LONG_PRESS;
                key_fsm->fsm_state = KEY_STATE_RELEASE_DETECT;
                key_fsm->detect_time = current_time;
            }
            break;

        case KEY_STATE_RELEASE_DETECT:
            // 消抖检测: 保持释放状态超过消抖时间
            if (current_state == KEY_RELEASED) {
                if (current_time - key_fsm->detect_time >= key_fsm->debounce_time) {
                    // 根据上次状态机状态,判断是短按还是长按后释放
                    if (key_fsm->last_fsm_state == KEY_STATE_PRESSED) {
                        key_fsm->event = KEY_EVENT_SHORT_PRESS;
                    }
                    key_fsm->fsm_state = KEY_STATE_IDLE;
                    key_fsm->last_fsm_state = KEY_STATE_IDLE;
                }
            }
            else {
                // 未通过消抖,回到按下状态
                key_fsm->fsm_state = (key_fsm->fsm_state == KEY_STATE_LONG_PRESS) ?
                                        KEY_STATE_LONG_PRESS : KEY_STATE_PRESSED;
            }
            break;

        default:
            key_fsm->fsm_state = KEY_STATE_IDLE;
            break;
    }

    key_fsm->last_state = (KeyState)current_state;
}

/**
* @brief 将按键事件投递到按键消息队列
*
* @param key_value 本次键值(按键状态位掩码)
* @param event 事件类型
* @note 队列满时直接丢弃,避免阻塞按键扫描
*/
static void key_value_send_event(uint16_t key_value, KeyEvent event) {
    KeyMsg msg;

    if (key_msg_queue == NULL) {
        return;
    }

    msg.key_value = key_value;
    msg.event = event;
    (void)xQueueSend(key_msg_queue, &msg, 0);
}

/**
* @brief 整包键值状态机处理函数,应定期调用(与 key_scan 同频)
*
* @param current_value 本次扫描得到的所有按键状态位掩码
* @note 消抖后稳定按下/释放或达到长按时间时产生事件,
*       事件连同本次键值一并投递到按键消息队列
*/
void key_value_all_fsm_process(uint16_t current_value) {

    uint32_t current_time = system_gettick();  // 获取当前时间(ms)

    switch (key_value_all.fsm_state) {
        case KEY_STATE_IDLE:
            // 检测到按键按下,且上次为释放状态
            if ((current_value != KEY_VALUE_NULL) && (KEY_VALUE_NULL == key_value_all.last_value)) {
                key_value_all.fsm_state = KEY_STATE_PRESS_DETECT;
                key_value_all.detect_time = current_time;
            }
            break;

        case KEY_STATE_PRESS_DETECT:
            // 消抖检测: 保持按下状态超过消抖时间
            if (current_value) {
                if (current_time - key_value_all.detect_time >= key_value_all.debounce_time) {
                    key_value_all.fsm_state = KEY_STATE_PRESSED;
                    key_value_all.press_time = current_time;
                    key_value_all.key_value = current_value;
                }
            }
            else {
                // 未通过消抖,回到空闲状态
                key_value_all.fsm_state = KEY_STATE_IDLE;
            }
            break;

        case KEY_STATE_PRESSED:
            // 按键释放
            if (KEY_VALUE_NULL == current_value) {
                key_value_all.last_fsm_state = KEY_STATE_PRESSED;
                key_value_all.fsm_state = KEY_STATE_RELEASE_DETECT;
                key_value_all.detect_time = current_time;
            }
            //过程中键值发生变化
            else if (current_value != key_value_all.last_value) {
                if(current_time - key_value_all.press_time >= key_value_all.combo_key_long_press_judge_time)
                {
                    key_value_all.fsm_state = KEY_STATE_IDLE;
                    key_value_all.last_fsm_state = KEY_STATE_IDLE;
                }
            }
            //键值不变
            else if (current_time - key_value_all.press_time >= key_value_all.long_press_time) {
                key_value_all.fsm_state = KEY_STATE_LONG_PRESS;
                key_value_all.event = KEY_EVENT_LONG_PRESS;
                key_value_send_event(key_value_all.key_value, key_value_all.event);
                log(0, "long_press_event: %04x\r\n", key_value_all.key_value);
            }
            break;

        case KEY_STATE_LONG_PRESS:
            // 长按状态下释放按键
            if (KEY_VALUE_NULL == current_value) {
                key_value_all.last_fsm_state = KEY_STATE_LONG_PRESS;
                key_value_all.fsm_state = KEY_STATE_RELEASE_DETECT;
                key_value_all.detect_time = current_time;
            }
            break;

        case KEY_STATE_RELEASE_DETECT:
            // 消抖检测: 保持释放状态超过消抖时间
            if (KEY_VALUE_NULL == current_value) {
                if (current_time - key_value_all.detect_time >= key_value_all.debounce_time) {
                    // 根据上次状态机状态,判断是短按还是长按后释放
                    if (KEY_STATE_PRESSED == key_value_all.last_fsm_state) {
                        key_value_all.event = KEY_EVENT_SHORT_PRESS;
                        key_value_send_event(key_value_all.key_value, key_value_all.event);
                        log(0, "short_press_event: %04x\r\n", key_value_all.key_value);
                    }
                    key_value_all.fsm_state = KEY_STATE_IDLE;
                    key_value_all.last_fsm_state = KEY_STATE_IDLE;
                }
            }
            else {
                // 未通过消抖,回到按下状态
                key_value_all.fsm_state = (key_value_all.fsm_state == KEY_STATE_LONG_PRESS) ?
                                        KEY_STATE_LONG_PRESS : KEY_STATE_PRESSED;
            }
            break;

        default:
            key_value_all.fsm_state = KEY_STATE_IDLE;
            break;
    }

    key_value_all.last_value = current_value;// 保存本次以对比下一次
}

/**
* @brief 按键扫描函数,应定期调用(建议10ms一次)
*
*/
void key_scan(void) {

    uint8_t i = 0;
    uint8_t current_state;

    // 遍历所有按键实例集合
    for (i = 0; i < KEY_NUM; i++)
    {
        if (key_array[i]->read_pin == NULL) {
            return;
        }

        // 读取当前按键状态
        current_state = key_array[i]->read_pin();
        // // 处理状态机,逐个按键
        // key_fsm_process(key_array[i], current_state);

        // 更新按键位值
        if(current_state == KEY_PRESSED)
        {
            SET_BIT(key_value_bitmap, key_array[i]->key_bit);
        }
        else
        {
            CLEAR_BIT(key_value_bitmap, key_array[i]->key_bit);
        }
    }
    // 处理状态机,整体键值
    key_value_all_fsm_process(key_value_bitmap);
}
#ifndef __KEYSCAN_H__
#define __KEYSCAN_H__

#define KEY_VALUE_NULL       (0x00)
#define KEY_VALUE_BIT_0      (0x01<<0)
#define KEY_VALUE_BIT_1      (0x01<<1)

// 按键按下状态枚举
typedef enum {
    KEY_PRESSED,
    KEY_RELEASED
} KeyState;

// 按键状态枚举
typedef enum {
    KEY_STATE_IDLE,          // 空闲状态
    KEY_STATE_PRESS_DETECT,  // 检测到按下,消抖中
    KEY_STATE_PRESSED,       // 已按下状态
    KEY_STATE_LONG_PRESS,    // 长按状态
    KEY_STATE_RELEASE_DETECT // 检测到释放,消抖中
} KeyFsmState;

// 按键事件枚举
typedef enum {
    KEY_EVENT_NONE,          // 无事件
    KEY_EVENT_SHORT_PRESS,   // 短按事件
    KEY_EVENT_LONG_PRESS     // 长按事件
} KeyEvent;

// 按键状态机结构体
typedef struct {
    KeyFsmState fsm_state;          // 状态机当前状态
    KeyFsmState last_fsm_state;     // 上一次状态机状态,用于判定按键事件
    KeyEvent event;          // 当前事件
    KeyState last_state;// 上一次读取的按键状态
    uint32_t press_time;     // 按下时间戳
    uint32_t detect_time;    // 检测开始时间戳
    uint16_t debounce_time;  // 消抖时间(ms)
    uint16_t long_press_time;// 长按判定时间(ms)
    uint16_t key_bit;        // 按键状态位掩码
    uint8_t (*read_pin)(void);// 读取按键引脚状态的函数指针
} KeyFsm;

// 整体键值状态机结构体
// 说明:状态(state)类型为 KeyEvent,同时表示"当前按键阶段"与"待上报事件"
typedef struct {
    KeyFsmState fsm_state;          // 状态机当前状态
    KeyFsmState last_fsm_state;     // 上一次状态机状态,用于判定按键事件
    KeyEvent event;          // 当前事件
    uint16_t last_value;     // 上一次采样的键值
    uint32_t press_time;     // 稳定按下的时间戳
    uint32_t detect_time;    // 采样发生变化的时刻(消抖窗口起点)
    uint16_t debounce_time;  // 消抖时间,也是组合键短按判断窗口时间(ms)
    uint16_t combo_key_long_press_judge_time;// 组合键长按判断窗口时间(ms)
    uint16_t long_press_time;// 长按判定时间(ms)
    uint16_t key_value;      // 本次事件对应的键值(按键状态位掩码)
} KeyValueFsm;

// 按键消息,投递到按键消息队列
typedef struct {
    uint16_t key_value;      // 本次键值(按键状态位掩码)
    KeyEvent event;          // 事件类型
} KeyMsg;

#endif
1.6 Menu 多级菜单
// 使用结构体定义菜单类,并且使用结构体指针跳转菜单层级

#define ARR_LEN(ARR)        (sizeof(ARR)/sizeof((ARR)[0]))

typedef struct{
    //当前菜单索引
    uint8_t menu_idx;
    //菜单名称
    uint8_t menu_name[20];
    //菜单函数指针
    void (*func)(void);
}menu;

//首页菜单
menu home_page[] =
{
    {//短信菜单
        .menu_idx = 0,
        .menu_name = "message",
        .func = &message_func
    },
    {//电话菜单
        .menu_idx = 1,
        .menu_name = "call",
        .func = &call_func
    },
    {//设置菜单
        .menu_idx = 2,
        .menu_name = "setting",
        .func = &setting_func
    }
};

//设置菜单——子菜单
menu setting_page[] =
{
    {//时间设置
        .menu_idx = 0,
        .menu_name = "time_setting",
        .func = &time_setting_func
    },
    {//音量设置
        .menu_idx = 1,
        .menu_name = "volume_setting",
        .func = &volume_setting_func
    },
    {//亮度设置
        .menu_idx = 2,
        .menu_name = "brightness_setting",
        .func = &brightness_setting_func
    }
};

//菜单指针
menu *menu_ptr = NULL;

menu_ptr = &home_page[0];//初始化为首页菜单

void setting_func(void)
{
    menu_ptr = &setting_page[0];//跳转到设置菜单
    show_menu(menu_ptr, ARR_LEN(setting_page));
}
1.7 InAppProgram 应用升级
Note
IAP (In Application Program) / OTA (Over The Air)
Bootloader(引导程序)+FlashArea1(APP1应用程序段)+FlashArea2(APP2应用程序备份段)
为了防止IAP升级失败,应该有刷新回滚功能,即备份段(若MCU的FLASH空间足够)
主要在于Bootloader的程序编写,次要在于APP程序中断向量表偏移,以及Boot与APP间的跳转
-
Bootloader:用通信来接收APP的bin文件,可以写入片内Flash,或SRAM直接跳转。接收完成后应当校验程序是否完整,才能进行跳转
//STM32中的简易的BOOT跳转APP //确定app程序区首地址 #define FLASH_APP1_ADDR 0x08002000 typedef void (*iapfun)(void);//定义一个函数类型的参数. iapfun jump2app; //设置堆栈地址 __asm void MSR_MSP(uint32_t addr) { MSR MSP, r0 //set Main Stack value BX r14 } //跳转到应用程序段 //appxaddr:用户代码起始地址. void iap_load_app(uint32_t appxaddr) { if(((*(vu32*)appxaddr)&0x2FFE0000)==0x20000000) //检查栈顶地址是否合法. { jump2app=(iapfun)*(vu32*)(appxaddr+4); //用户代码区第二个字为程序开始地址(复位地址) MSR_MSP(*(vu32*)appxaddr); //初始化APP堆栈指针(用户代码区的第一个字用于存放栈顶地址) jump2app(); //跳转到APP. } } int main(void) { SystemInit();//系统时钟初始化 if(((*(vu32*)(FLASH_APP1_ADDR+4))&0xFF000000)==0x08000000)//判断是否为0X08XXXXXX. { iap_load_app(FLASH_APP1_ADDR);//执行FLASH APP代码 } } -
APP:由于Boot程序已经占用了Flash的一些空间,所以需要根据占用来偏移APP程序的所在空间。另外需要重新定位中断向量表,使得APP程序里中断可以正常运行
#define APP_START_ADDRESS   (uint32_t)(0x08002000)

SCB->VTOR = APP_START_ADDRESS; /* Vector Table Relocation in Internal FLASH. */
需要注意的是 Cortex-M0 的中断向量表重定位,因为M0架构没有重定位寄存器,使用无法使用
SCB->VTOR来重新定位中断向量表。 常规的做法是,RAM中腾处一些固定空间,专门存放复制的中断向量表。然后重新定向到RAM地址(通常0x20000000)
2. HDL(Hardware Driver Layer)
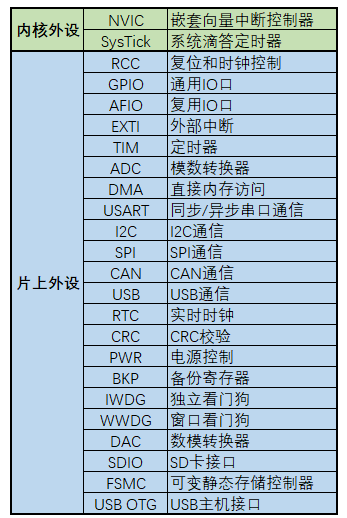
DataSheet
DataSheet一般会描述器件的各方硬件特性,如 芯片概述、功能特性、引脚定义、电气特性、封装特性
ReferenceManual
ReferenceManual通常是对芯片的详细描述,例如各芯片的架构、存储器、以及外设的功能描述,寄存器描述等
2.1 SysTick 滴答定时器
系统定时器
SysTick是一个内核外设。因为大部分MCU内核都有SysTick这个外设,使得基于SysTick的软件在不同架构MCU之间可以很容易的移植。
SYSTICK的时钟固定为HCLK时钟的1/8,具体可见ReferenceManual->RCC->Clock中的时钟树
下面截取了STM32G030的时钟树,可以看见systick是8分频的,其他系列MCU也一样
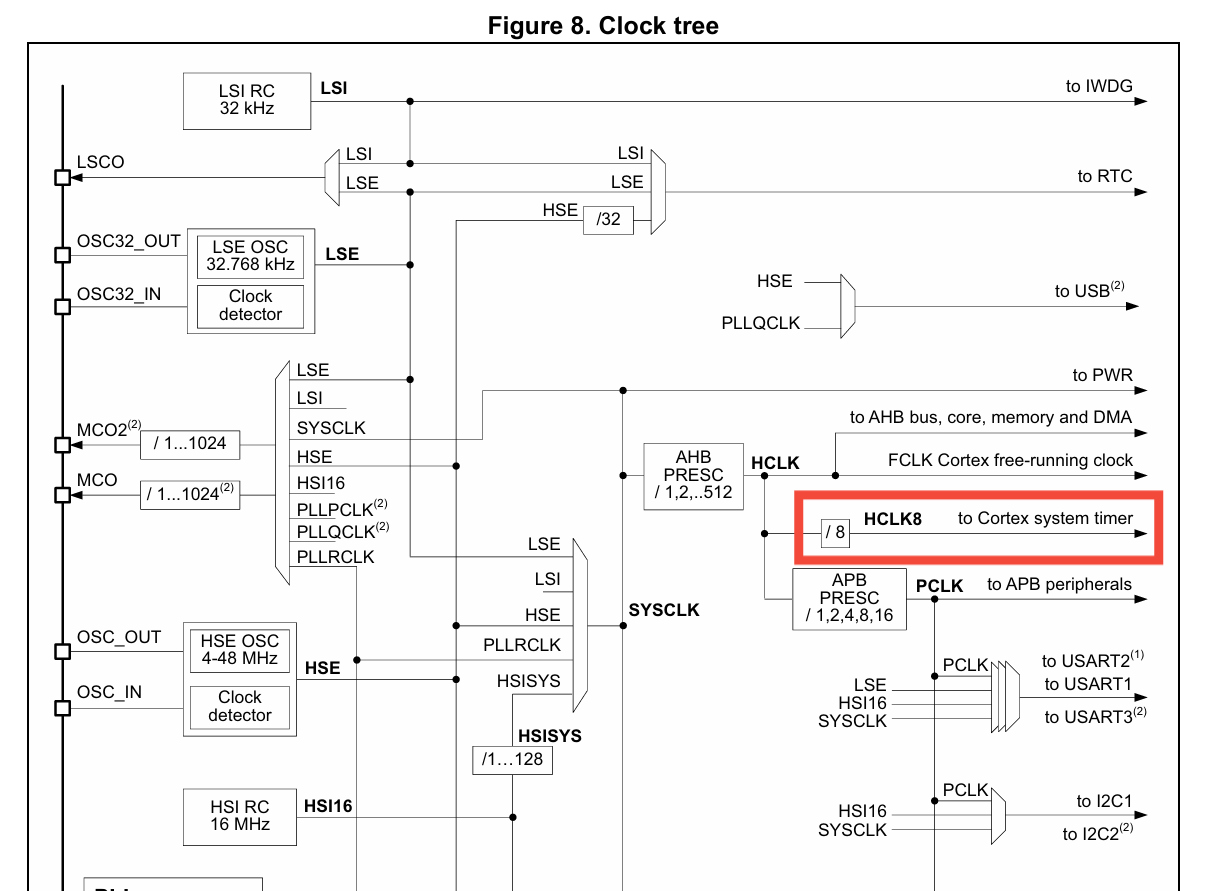
基于Systick,我们可以实现delay_ms()与delay_us()。
STM32延时函数的三种方法及各自的优缺点——最好掌握第三种
// 以72Mhz的STM32F103举例,其SysTick 频率默认为 f = 9MHz(SysTick对HCLK进行8分频)
// 也就是T = 1/f = 1/9000000 s = 1/9 us 机器数减1
// 故 fac_us = 9(fac_us代表每个us需要的systick时钟数)
// 而 fac_ms = 9000(代表每个ms需要的systick时钟数)
static uint32_t fac_us = 0;
static uint32_t fac_ms = 0;

void delay_init(void)
{
    fac_us = HAL_RCC_GetSysClockFreq()/1000000/8;
    fac_ms = HAL_RCC_GetSysClockFreq()/1000/8;
}

// LOAD 是 SysTick 的一个寄存器,为24位计数器,也就是它是有限制的
// 因此 nms,nus 参数也是有上限的!!!
// 即fac_us*nus < 0xFFFFFF,fac_ms*nms < 0xFFFFFF
void delay_us(uint32_t nus)
{
    uint32_t temp;
    SysTick->LOAD = fac_us*nus;
    SysTick->VAL=0X00;//清空计数器
    SysTick->CTRL=0X01;//使能,减到零是无动作,采用外部时钟源
    do
    {
    temp=SysTick->CTRL;//读取当前倒计数值
    }while((temp&0x01)&&(!(temp&(1<<16))));//等待时间到达
    SysTick->CTRL=0x00; //关闭计数器
    SysTick->VAL =0X00; //清空计数器
}

void delay_ms(uint32_t nms)
{
    uint32_t temp;
    SysTick->LOAD = fac_ms*nms;
    SysTick->VAL=0X00;//清空计数器
    SysTick->CTRL=0X01;//使能,减到零是无动作,采用外部时钟源
    do
    {
    temp=SysTick->CTRL;//读取当前倒计数值
    }while((temp&0x01)&&(!(temp&(1<<16))));//等待时间到达
    SysTick->CTRL=0x00; //关闭计数器
    SysTick->VAL =0X00; //清空计数器
}
基于Systick,也可以作为一个定时器来使用,产生定时中断提供系统时基
// 1——滴答定时器配置 SysTick_Config
// f = 72Mhz时钟频率举例,1秒的时间内产生72000000个计数。
// T = 1/f = 1/72000 000。
// 72000 000 / 1000 = 72000,也就是设置计数到72000次,产生一次中断。
// 72000*T = 1/1000 = 0.001s = 1ms
SysTick_Config(SystemCoreClock / 1000);//SystemCoreClock 为MCU主频 .

// 2——滴答中断处理函数 SysTick_Handler
void SysTick_Handler()//滴答中断处理函数
{

}
2.2 RCC 复位和时钟控制
RCC(Reset and Clock Control)
RCC是STM32微控制器中的一个重要模块。用于管理系统的时钟和复位功能。
初始化给MCU配置时钟频率时,必须要时钟RCC寄存器
RCC 模块负责为各个外设提供时钟信号,并控制这些时钟信号的通断
2.3 GPIO 通用输入输出
General Purpose Input Output
1) GPIO_Mode_AIN 模拟输入;功耗最低的IO状态,ADC输入等
对 I/O 端口进行编程作为模拟输入时:1)输出缓冲器被关闭; 2)施密特触发器输入被禁用,因此I/O引脚的每个模拟值零消耗。施密特触发器的输出被强制为恒定值0; 3)上拉和下拉电阻被硬件关闭;
2) GPIO_Mode_IN_FLOATING 浮空输入;常用于按键IO输入
3) GPIO_Mode_IPD 下拉输入;默认低电平,检测上升沿
4) GPIO_Mode_IPU 上拉输入;默认高电平,检测下升沿
5) GPIO_Mode_Out_OD 开漏输出;
适合多设备共享总线的场景,如I2C总线、SMBus等。可以通过外部上拉电阻灵活调整高电平电压,适合不同电源电压的设备互联。常用于需要逻辑“与”操作的场景(线与逻辑),即多个开漏输出连接到同一条总线,只有所有输出都为低电平时,总线才为低电平。
6) GPIO_Mode_Out_PP 推挽输出;
适合需要直接驱动负载的场景,如控制LED、驱动电机等。常用于单设备输出,不需要与其他设备共享总线。
7) GPIO_Mode_AF_OD 复用开漏输出;IIC
8) GPIO_Mode_AF_PP 复用推挽输出。UART, SPI
2.4 EXIT 外部中断
2.5 TIM 定时器
2.6 ADC 模数转换器
2.7 DMA 直接内存访问
2.8 PWR 电源控制
MCU低功耗控制
微控制器中,PWR(Power Control)模块负责管理芯片的供电和电源控制,支持多种工作模式以降低功耗。
PWR模块通过配置控制寄存器来实现这些模式的切换和管理。例如 工作模式、睡眠模式sleep、待机模式standby、停止模式stop等。
在很多应用场合中都对电子设备的功耗要求非常苛刻。
例如某些传感器信息采集设备,仅靠小型的电池提供电源,要求工作长达数年之久,且期间不需要任何维护。
例如智能穿戴设备的小型化要求,电池体积不能太大导致容量也比较小,所以有必要从控制功耗入手,提高设备的续行时间。
PWR_电源管理器
-
可编程电压监测器
可编程电压监测器PVD(Programmable Voltage Detector)可以用来监视芯片的供电电压,在供电电 压下降到给定的阈值以下时,产生一个中断,软件可以做紧急处理。当供电电压又恢复到给定的阈值以上 时,也会产生一个中断,软件处理供电恢复。供电下降的阈值与供电上升的阈值有一个固定的差值,这就 是PVD迟滞电压,通过列出的PVD阈值数据可以看到这个差别。引入这个差值的目的是为了防止电压在 阈值上下小幅抖动,而频繁地产生中断。
PWR_功耗控制
-
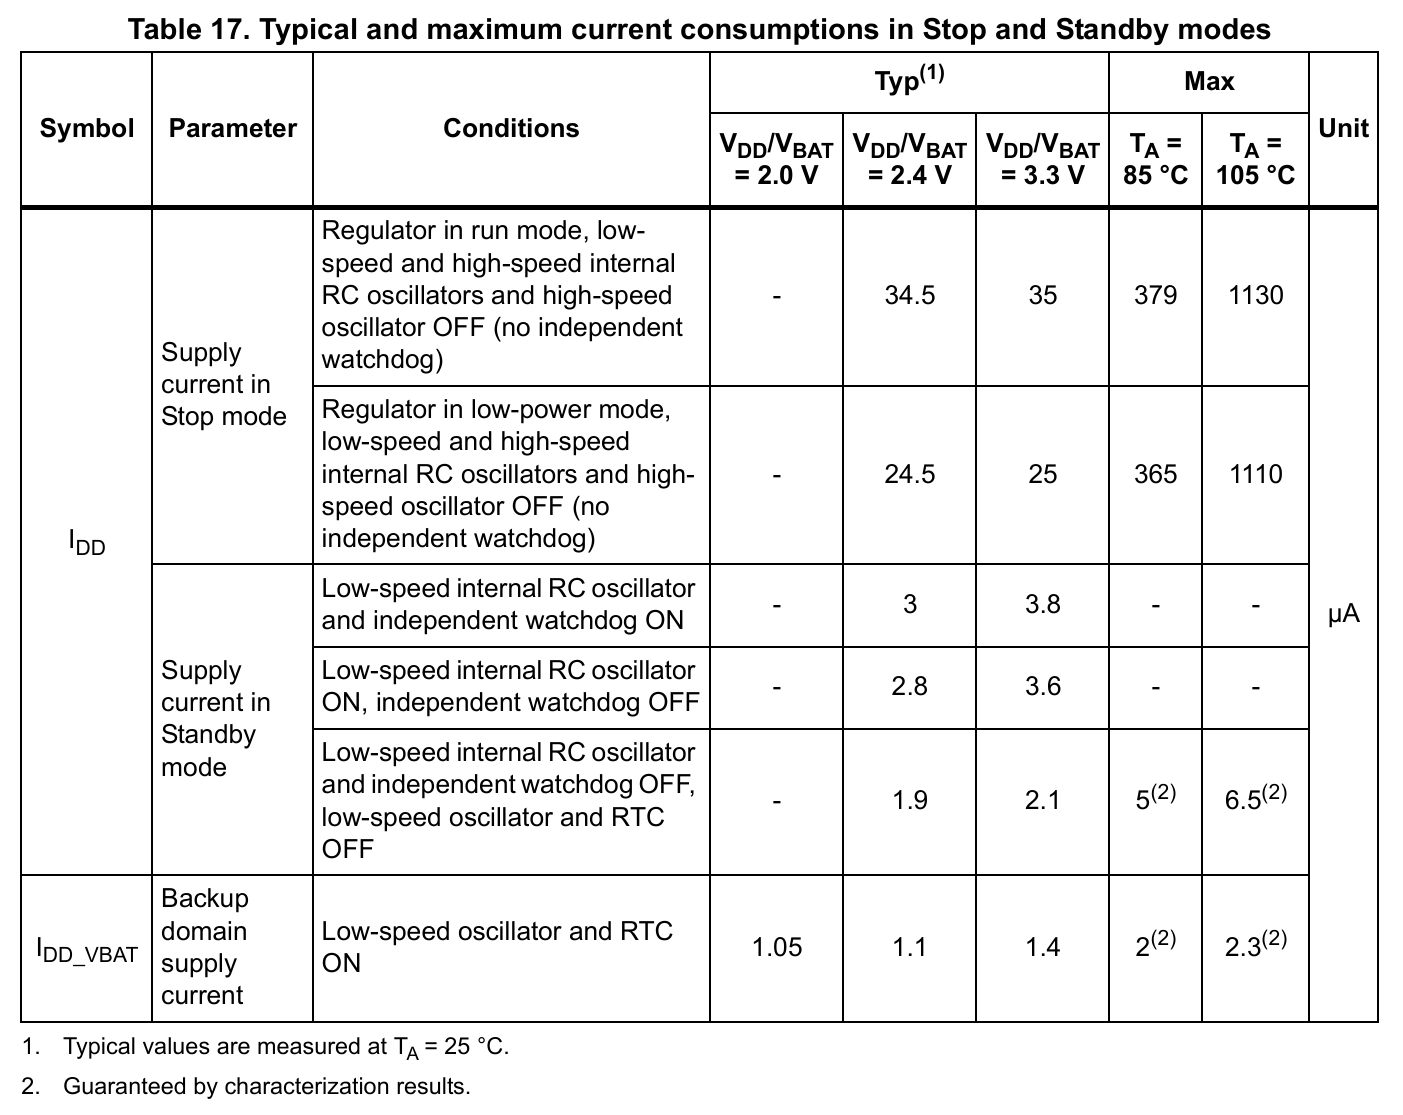
模式的典型电流值
既然是低功耗,那么我们最关注的是在恒压供电下,系统当前状态下的电流值是多少(P = UI)
MCU开发时,我们都需要的两个关于芯片手——DataSheet & ReferenceManual。DataSheet会描述器件的各方硬件特性,一般包含 芯片概述、功能特性、引脚定义、电气特性、封装特性
各模式下的典型电流值,一般可以这样找到:电气特性(Electrical characteristics)——工作条件(Operating conditions)——供电电流特性(Supply current characteristics)
例如,这是stm32f10x Datasheet中,Standby和Stop模式的典型电流值
-
PWR__模式的进入与唤醒
WFI和WFE是两个让ARM核进入low-power standby模式的指令,由ARM architecture定义,由ARM core实现。
-
WFI (Wait for Interrupt)
任意中断线 可以被设置为进入、退出低功耗的条件。
在以下条件下执行 WFI(Wait for Interrupt) 指令:
任一外部中断线被设置为中断模式 (相应的外部中断向量在 NVIC 中必须使能)
-
WFE (Wait for Event)
任意事件模式 可以被设置为进入、退出低功耗的条件。
在以下条件下执行 WFE(Wait for Event) 指令:
任一外部中断线被设置为事件模式,例如 看门狗中断;
-
-
PWR__优化系统功耗
2.9 IWDG 独立看门狗
独立看门狗
独立看门狗————成熟产品必需的外设。在产品的实际使用场景中,会有多种多样的因素,或是程序不当,导致产品死机。想象一下,当电脑卡死时,你最想做的是什么?大部分应该都是想按下那该死的开机键重启电脑吧,和电脑一样,制作出来的小电子产品也可能存在死机的风险,但是此时就没有那个开机键了,更有某些极端情况下,我们接触不到设备,例如安放在高塔上的电子设备。如果发生了死机,如何让它重启再工作呢?
我们希望有个作用的角色,当程序阻塞卡死时,有个守卫能够发现这个事情并且自动帮我们重新开机。如同守卫大门的狗,每当陌生人来到的时候,可以给我们释放危险信号。看门狗WDG就是为了这个场景而生的。它就像个计数器,我们会给它设定一个目标计数值(初始化看门狗),当 向上/向下 计数溢出时,它会自动触发系统复位。所以我们要在正常运行的程序中,重置看门狗的计数,而使得它不会溢出而触发系统复位,这个动作也叫做(喂狗FeedDog)。如果程序卡死了,那我们这个喂狗动作也被打断,看门狗此时溢出,帮助我们自动完成硬件复位。
2.10 FLASH 片内存储
Flash latency
Flash latency(闪存延迟)指的是从 CPU 或控制器发出读取 / 写入请求,到 Flash 存储器完成操作并返回数据 / 确认的时间间隔,本质是衡量 Flash 响应速度的核心指标。
它的产生核心源于 Flash 的物理特性:Flash 存储单元的擦除、编程操作需通过电荷迁移实现,无法像 SRAM 那样即时响应,因此存在固有延迟。通常分为两类:
- 读取延迟(Read Latency):最受关注的类型,即 CPU 请求读取某地址数据后,等待数据返回的时间,直接影响程序执行效率(尤其 MCU 从 Flash 运行代码时)。
- 写入 / 擦除延迟(Program/Erase Latency):执行数据写入或区块擦除操作的耗时,通常远长于读取延迟(例如擦除一个 Flash 扇区可能需要毫秒级,而读取仅需几十纳秒)。
FLASH的速度是有限的,有时并不能与核心频率一样,按手册要求,当主频为24MHz或以下时,可以将LATENCY设置为0,48MHz时设置为 1,主频72MHz 需要插入2个等待,将速度降到72/3=24Mhz。否则有可能取指不稳定。意思就是不管HCLK有多高,取指令的速度最高为24Mhz。如果程序中单周期指令占绝大多数,简单核心中没有cache,即使使用流水线,实际指令运行速度也就是24M。
UART 通信协议
Universal Asynchronous Receiver / Transmitter 通用异步收发器
这可能是嵌入式最重要的通信方式了。在开发调试中,最常见最简便的通信方式。一个方向只需一条SDA数据线即可
常见通信速率:115200bps,19200bps,9600bps。
全双工:双数据线,RX接收,TX发送,故为全双工(收发同时进行)
异步:无同步时钟线CLK,故为异步信号,数据传输不稳定、不可靠。
既然有异步串行收发器,那肯定也有同步串行收发器。
USART(Universal Synchronous/Asynchronous Receiver/Transmitter)也就是同步/异步串行收发器。
相比 UART 多了一条时钟线,用于信号同步。一般 USART 是可以作为 UART使用的,也就是不使用其同步的功能
-
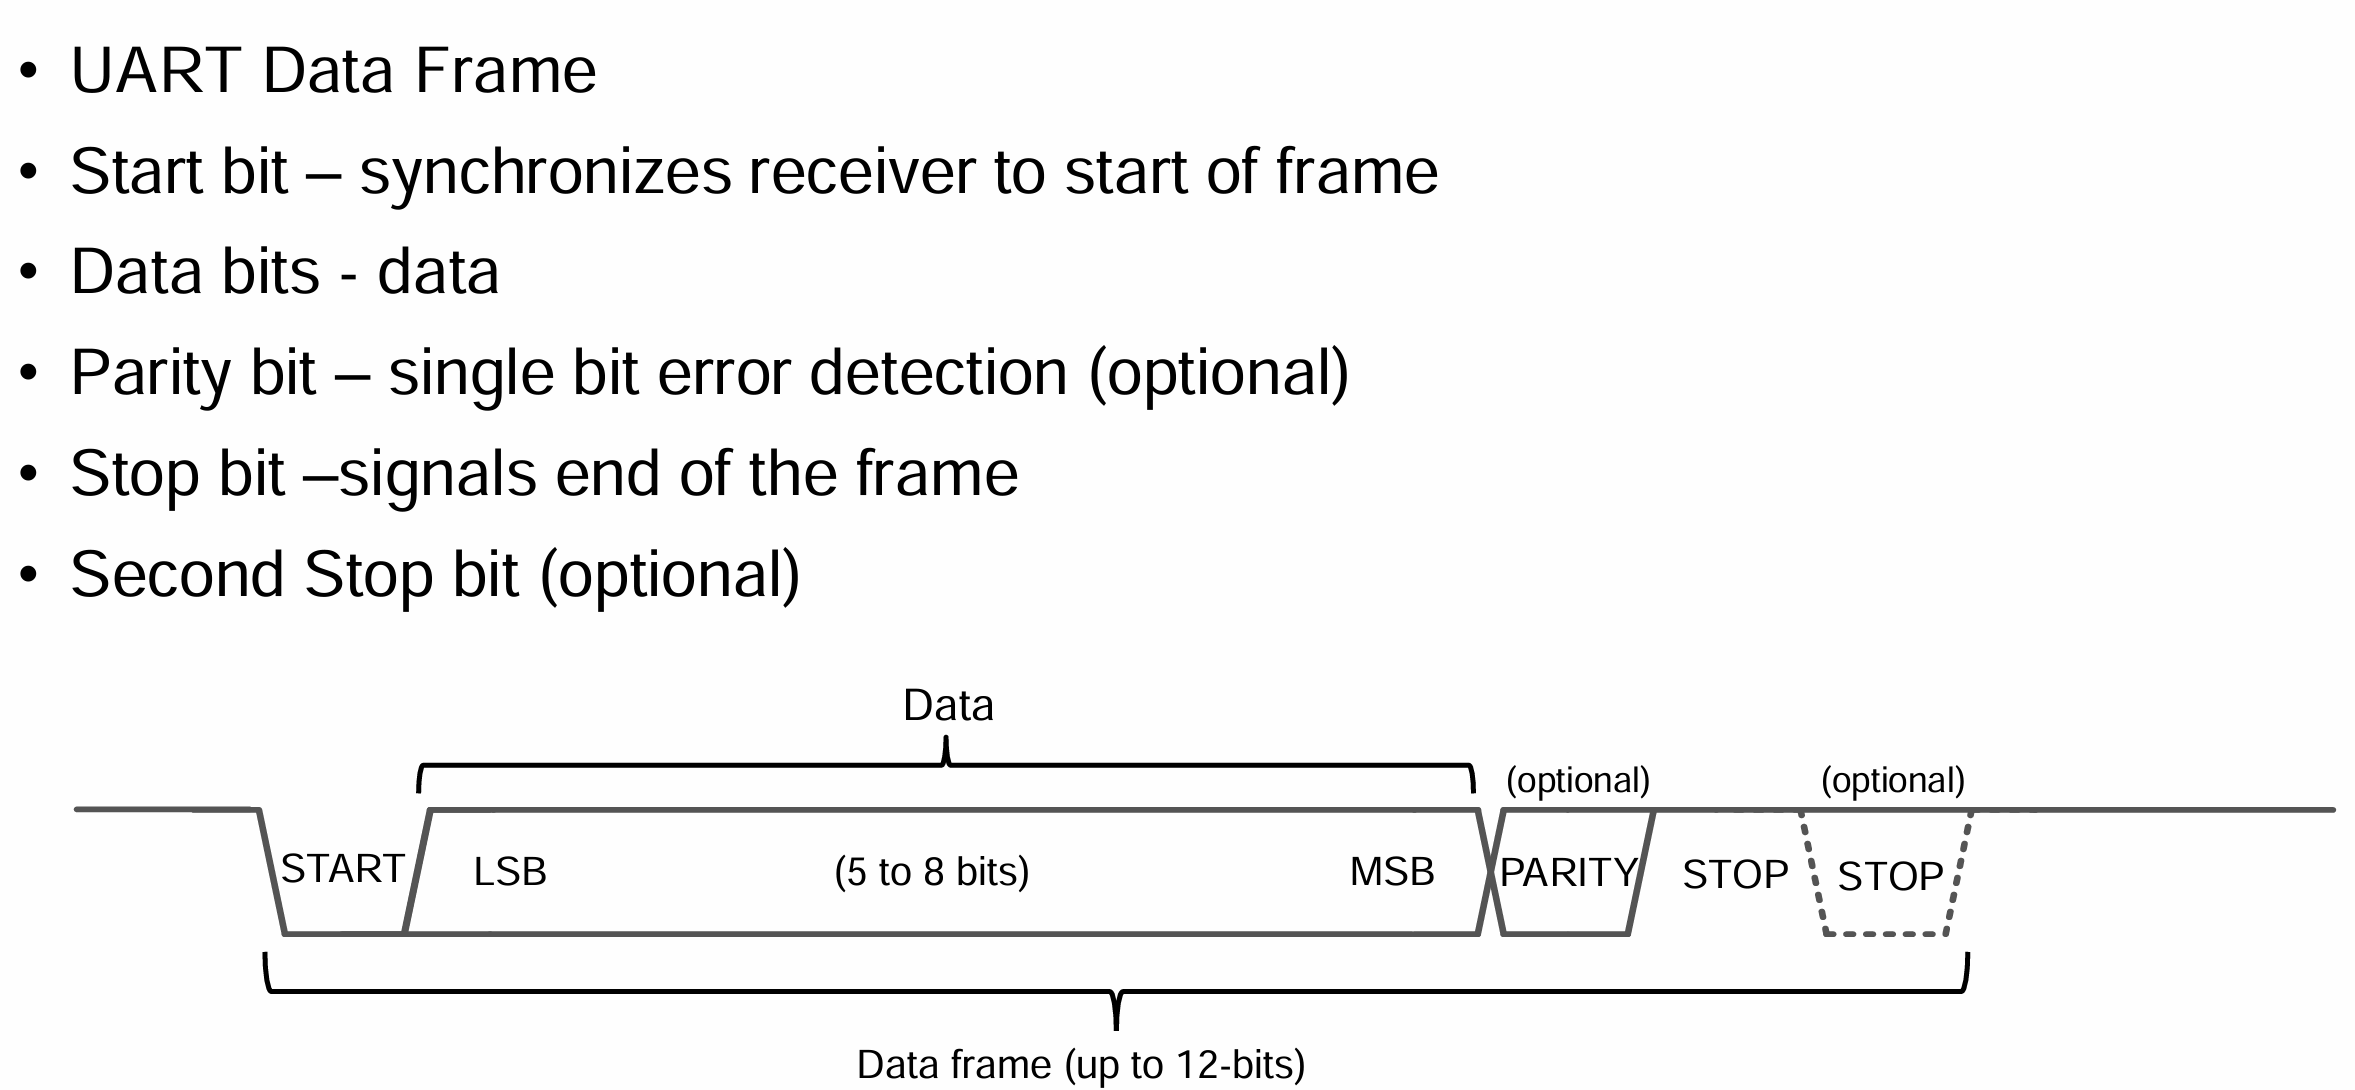
UART通信协议时序解析
起始位:标志数据帧开始,接收端通过检测下降沿触发同步。
数据位:常用8位,最低位在前LSB,最高位在后MSB。
奇偶校验位:可选项,一般不加
校验类型 规则 特点 无校验 不添加校验位 节省1bit时间,无检错能力 奇校验 使得数据位+校验位中1的总数为奇数 检测单比特错误 偶校验 使得数据位+校验位中1的总数为偶数 检测单比特错误 Mark 固定为1 作为第9位数据使用 Space 固定为0 作为第9位数据使用 停止位:高电平,标志帧结束,并为下一帧提供缓冲时间。
常规包:1位起始位 + 8位数据位 + 1位停止位。故传输1byte = 8bit data需要10bit,在9600波特率下,10bit大概花费1ms的传输时间
UART_断包方式
断包方式总结
推荐程度:串口帧空闲断包(硬件) > 帧头帧尾断包(软件) > 接收间隔断包(软件)
帧空闲断包:硬件配置即可,无需逻辑代码。中断包时间很快,响应延时低。 断产生少,只产生在帧空闲的时候,不影响系统。
帧头帧尾断包:需要编写逻辑代码,好在断包可靠性强,响应延时低。 高通信速率下,进中断太过频繁,影响系统实时性。
接收间隔断包:需要编写逻辑代码,灵活性强,可自定义间隔。但必须根据间隔超时来断包, 导致在低速通信下,响应延时高的问题。高通信速率下,进中断太过频繁,影响系统实时性。
断包容错率: 帧头帧尾断包(软件) > 接收中断间隔断包(软件)> 串口帧空闲断包(硬件)
-
根据数据帧的帧头帧尾进行断包(软件实现)
定义数据包的帧头,帧尾,以及数据长度,校验码
ASCII码数据包:可以使用0x0D 0x0A('\r\n')断包,不会产生重复
HEX码数据包:无法使用0x0D 0x0A断包,因为可能会有相同的hex数据,需要自己灵活定义,常见的有0x55,0xAA等。
-
接收中断触发,触发间隔计时断包(软件实现)
通过字节间间隔断包,不用像帧头帧尾断包一样,需要考虑包含帧头尾数据的情况
可以根据UART的波特率计算出串口传输单字节(即1bit起始+8bit数据+1bit停止 = 10bit)的时间。通过自己设定的时间间隔来拆分数据帧。
例如在数据接收的过程中判断当字符间隔大于3.5个字节(modbus协议常用),则认为当前数据帧传输完毕,使用modbus协议时,可以采用该方法。
该方法的优越性:在于可以人为设定间隔时间判断断包,可以考虑传输意外,设置一个最小时间,来提高断包容错率。较为灵活。
-
帧空闲中断(硬件实现)
一般我们串口接收的时候都是使用的RXNE,接收到一个字节数据就进入一次中断,然后把它放入缓存,但是数据量很大的时候会频繁进入中断影响单片机的时效性。这时就可以使用到IDLE空闲中断,即在接收到一段数据后在一定的时间检测到没有数据到来,就认为此时串口总线空闲便产生一个空闲中断。
配置该中断使能后,串口会判断总线上一个字节的时间间隔内(STM32的IDLE中断极限间隔是1.5byte),有没有再次接收到数据。
如果没有则当前一帧数据接收完成,产生IDLE中断。认为该帧传输完成,即进行下一帧的接收。对于发送方要求较严格(不用考虑传输意外),采用该方法较好。
该方法优越性:硬件处理,软件编写简单。不用频繁进中断影响程序时序。
STM32 系列 基于HAL库的串口DMA空闲中断接收+串口DMA发送
UART_中断实现
硬件UART配置——四步两函数
配置1 配置IO复用为串口,TX(AF_PP)推免输出,RX(IPU)上拉输入
配置2 配置串口NVIC中断管理
配置3 配置UART传输参数,波特率、校验位、结束位
配置4 配置DMA,如果需要DMA
函数1 中断处理函数,UART_IRQHandler()
函数2 串口发送函数,可以重定向 fputc(), 从而使用 printf()
//库函数——中断控制收发+接收状态标志位
uart_parameter_str uart_param[UART_NUM];

void UART1_GPIO_Init(void)
{
    GPIO_InitTypeDef GPIO_InitStruct;
    RCC_AHBPeriphClockCmd(RCC_AHBENR_GPIOA, ENABLE);

    GPIO_PinAFConfig(GPIOA, GPIO_PinSource3, GPIO_AF_1);
    GPIO_PinAFConfig(GPIOA, GPIO_PinSource12, GPIO_AF_1);
    //UART1_TX   GPIOA.12
    GPIO_StructInit(&GPIO_InitStruct);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_12;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_50MHz;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF_PP;
    GPIO_Init(GPIOA, &GPIO_InitStruct);
    //UART1_RX    GPIOA.3
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_3;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU;
    GPIO_Init(GPIOA, &GPIO_InitStruct);
}

void UART1_Config(uint32_t baudrate)
{
    NVIC_InitTypeDef NVIC_InitStruct;
    UART_InitTypeDef UART_InitStruct;

    UART1_GPIO_Init();
    //enable UART1,GPIOA clock
    RCC_APB1PeriphClockCmd(RCC_APB1ENR_UART1, ENABLE);
    //baud rate
    UART_StructInit(&UART_InitStruct);
    UART_InitStruct.BaudRate = baudrate;
    //The word length is in 8-bit data format.
    UART_InitStruct.WordLength = UART_WordLength_8b;
    UART_InitStruct.StopBits = UART_StopBits_1;
    //No even check bit.
    UART_InitStruct.Parity = UART_Parity_No;
    //No hardware data flow control.
    UART_InitStruct.HWFlowControl = UART_HWFlowControl_None;
    UART_InitStruct.Mode = UART_Mode_Rx | UART_Mode_Tx;
    UART_Init(UART1, &UART_InitStruct);
    //clear itflg
    UART_ClearITPendingBit(UART1,(UART_OVER_ERR|UART_IER_RX));
    //uart ITConfig
    UART_ITConfig(UART1, (UART_OVER_ERR|UART_IER_RX), ENABLE);
    //NVIC config
    NVIC_InitStruct.NVIC_IRQChannel = UART1_IRQn;
    NVIC_InitStruct.NVIC_IRQChannelPriority = 0x01;
    NVIC_InitStruct.NVIC_IRQChannelCmd = ENABLE;
    NVIC_Init(&NVIC_InitStruct);
    //uart enable
    UART_Cmd(UART1, ENABLE);
}
/**
 * @brief 串口接收监测,请1ms执行一次
*/
void uart_timeout(void)
{
    uint8_t i = 0;
    for (; i < UART_NUM; i++)
    {
        if(READ_BIT(uart_param[i].uart_flag, FLAG_UART_RECVING))
        {
            uart_param[i].recv_timeout++;
            //5ms没有再收到数据,表示超时
            if (uart_param[i].recv_timeout > 5)
            {
                CLEAR_BIT(uart_param[i].uart_flag, FLAG_UART_RECVING);
            }
        }
    }
}
/*-------------------------------------发送部分-------------------------------------*/
/**
 * @brief 开启串口发送
 * @param uart_idx 串口序列号
*/
void UART_StartTX(uint8_t uart_idx)
{
    switch(uart_idx)
    {
        case UART_IDX_1:
            UART_ITConfig(UART1, UART_IER_TX, ENABLE);
        break;

        case UART_IDX_2:
            UART_ITConfig(UART2, UART_IER_TX, ENABLE);
        break;

        ....

        default:
        break;
    }
}
/**
 * @brief 停止串口发送
 * @param uart_idx 串口序列号
*/
void UART_StopTX(uint8_t uart_idx)
{
    switch(uart_idx)
    {
        case UART_IDX_1:
            UART_ITConfig(UART1, UART_IER_TX, DISABLE);
        break;

        case UART_IDX_2:
            UART_ITConfig(UART2, UART_IER_TX, DISABLE);
        break;

        ....

        default:
        break;
    }
}
/**
 * @brief 串口发送1个Byte
 * @param uart_idx 串口序列号
*/
void UART_SendByte(uint8_t data, uint8_t uart_idx)
{
    switch(uart_idx)
    {
        case UART_IDX_1:
            UART1->TDR = data;
        break;

        case UART_IDX_2:
            UART2->TDR = data;
        break;

        ....

        default:
        break;
    }
}
/**
 * @brief 串口发数据缓存
 * @param length 数据缓存长度
 * @param uart_idx 串口序列号
*/
void uart_send_buf(uint8_t length, uint8_t uart_idx)
{
    SET_BIT(uart_param[uart_idx].uart_flag, FLAG_UART_SENDING);
    uart_param[uart_idx].send_index = 1;
    uart_param[uart_idx].send_length = length;
    UART_SendByte(uart_param[uart_idx].send_buf[0], uart_idx);
    UART_StartTX(uart_idx);

    //uart_param[uart_idx].send_index = 0;
    //uart_param[uart_idx].send_length = length;
    //UART_StartTX(uart_idx);
}
/**
 * @brief 串口发送事件,在串口发送中断中调用
 * @param uart_idx 串口序列号
*/
void uart_send_event(uint8_t uart_idx)
{
    if (uart_param[uart_idx].send_index < uart_param[uart_idx].send_length)
    {
        UART_SendByte(uart_param[uart_idx].send_buf[uart_param[uart_idx].send_index], uart_idx);
        uart_param[uart_idx].send_index++;
    }
    else
    {
        CLEAR_BIT(uart_param[uart_idx].uart_flag, FLAG_UART_SENDING);
        UART_StopTX(uart_idx);
    }
}
/*-------------------------------------发送部分-------------------------------------*/

/*-------------------------------------接收部分-------------------------------------*/
/**
 * @brief 串口接收事件,在串口中断中调用
 * @param RX_Data 收到的Byte
 * @param uart_idx 串口序列号
*/
void uart_recv_event(uint8_t RX_Data, uint8_t uart_idx)
{
    switch(uart_idx)
    {
        case UART_IDX_1:
            // IDLE空闲状态,进入接收状态
            if (0 == READ_BIT(uart_param[uart_idx].uart_flag, FLAG_UART_RECVING))
            {
                uart_param[uart_idx].recv_index = 0;
                uart_param[uart_idx].recv_buf[uart_param[uart_idx].recv_index++] = RX_Data;
                SET_BIT(uart_param[uart_idx].uart_flag, FLAG_UART_RECVING);
            }
            //进入了接收状态,检查帧尾 0X0D 0X0A
            else
            {
                // 接收到0X0A,并且前一个字节是0X0D,则分包,接收完成
                if((0x0A == RX_Data) && (0x0D == uart_param[uart_idx].recv_buf[uart_param[uart_idx].recv_index - 1]))
                {
                    //判断数据长度,过滤起始0X0D 0X0A
                    if(uart_param[uart_idx].recv_index >= 2)
                        SET_BIT(uart_param[uart_idx].uart_flag, FLAG_FRAME_OK);
                    else
                        CLEAR_BIT(uart_param[uart_idx].uart_flag, FLAG_UART_RECVING);
                }
                else
                {
                    // 不是帧尾,接收数据
                    uart_param[uart_idx].recv_buf[uart_param[uart_idx].recv_index++] = RX_Data;
                    //接收报文超过缓冲区长度,重新接收
                    if (uart_param[uart_idx].recv_index >= RECV_BUF_MAX_SIZE)
                    {
                        CLEAR_BIT(uart_param[uart_idx].uart_flag, FLAG_UART_RECVING);
                    }
                }
            }
        break;

        case UART_IDX_2:
        break;

        default:
        break;
    }
    //清除超时计数
    uart_param[uart].recv_timeout = 0;
}
/*-------------------------------------接收部分-------------------------------------*/

/*-------------------------------------中断处理-------------------------------------*/
/**
 * @brief UART1中断处理函数
*/
void UART1_IRQHandler(void)
{
    uint8_t RX_Data;
    //send data
    if (UART_GetITStatus(UART1,UART_IT_TXIEN) != RESET)
    {
        if (UART1->IER & UART_IER_TX)
        {
            UART_ClearITPendingBit(UART1, UART_IT_TXIEN);
            uart_send_event(UART_IDX_1);
        }
    }
    //receive data
    if (UART_GetITStatus(UART1,UART_IT_RXIEN) != RESET)
    {
        RX_Data = UART_ReceiveData(UART1);
        uart_recv_event(RX_Data, UART_IDX_1);
        UART_ClearITPendingBit(UART1, UART_IT_RXIEN);
    }
    else if (UART_GetITStatus(UART1,UART_OVER_ERR) != RESET)
    {
        RX_Data = UART_ReceiveData(UART1);
        uart_recv_event(RX_Data, UART_IDX_1);
        UART_ClearITPendingBit(UART1, UART_OVER_ERR);
    }
}
/*-------------------------------------中断处理-------------------------------------*/
#ifndef __UART_H__
#define __UART_H__

#define UART_IDX_1              0           //对应串口1
#define UART_IDX_2              1           //对应串口2
#define UART_NUM                2           //串口总数量

#define FLAG_UART_SENDING       (1 << 0)    //串口发送标识
#define FLAG_UART_RECVING       (1 << 1)    //串口接收标识
#define FLAG_FRAME_OK            (1 << 7)   //串口帧完成标识

#define SEND_BUF_MAX_SIZE       50          //接收缓冲区最大长度
#define RECV_BUF_MAX_SIZE       50          //接收缓冲区最大长度

typedef struct
{
    uint8_t uart_flag;          //串口状态标志
    uint8_t recv_timeout;       //接收超时计数
    uint8_t recv_index;         //当前接收索引
    uint8_t send_index;         //当前发送索引
    uint8_t send_length;        //发送缓存长度
    uint8_t send_buf[SEND_BUF_MAX_SIZE];
    uint8_t recv_buf[RECV_BUF_MAX_SIZE];
}uart_parameter_str;

void uart_timeout(void);
void uart_send_buf(uint8_t length, uint8_t uart);
void uart_send_event(uint8_t uart);
void uart_recv_event(uint8_t RX_Data, uint8_t uart);

#endif
IIC 通信协议
Inter-Integrated Circuit
半双工:单数据线SDA,故为半双工(收发无法同时进行只能选其一)
同步:有同步时钟线CLK,故为同步信号,数据传输稳定、可靠。
-
三种判断信号:起始信号、停止信号、应答信号(应答与非应答)
-
通信发起:
从机不能主动发数据。起始信号和终止信号都是由主机发送的。在起始信号产生之后,总线就处于被占用的状态,在终止信号产生之后,总线就处于空闲状态。
SDA 设置输出则是发数据,设置输入则是收数据,需要有主机发出起始信号结束信号。
-
设备寻址:
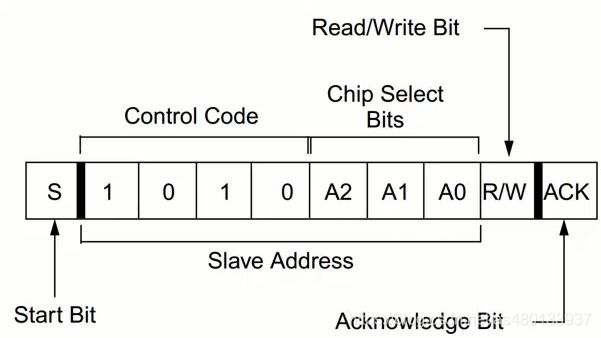
主机向从机发送起始信号后的第一个字节8bit是寻址数据,后面的字节都是数据,不再是寻址数据,除非又重新来一个起始信号。
寻址数据8bit。高7bit是地址数据,剩下1bit用来表示传输方向,0写1读。写操作SDA设置输出、读操作SDA设置输入
7bit即2^7 = 128,除去0x00可以寻址127个地址,说明IIC总线上最多挂载127个设备
-
通信应答:
每当发送器传输完一个字节的数据之后,发送端会等待一定的时间,等接收方的应答信号。
接收端通过拉低SDA数据线,给发送端发送一个应答信号,以提醒发送端我这边已经接受完成,数据可以继续传输,接下来,发送端就可以继续发送数据了。
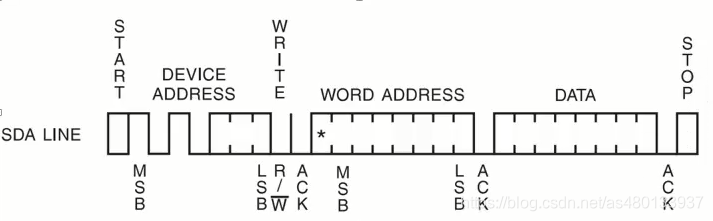
IIC_写操作
-
主机首先产生START信号
-
然后紧跟着发送一个从机地址,这个地址共有7位,紧接着的第8位是数据方 向位(R/W),0表示主机发送数据(写),1表示主机接收数据(读)
-
主机发送地址时,总线上的每个从机都将这7位地址码与自己的地址进行比较,若相同,则认为自己正在被主机寻址,根据R/T位将自己确定为发送器和接收器
-
这时候主机等待从机的应答信号(A)
-
当主机收到应答信号时,发送要访问从机的那个地址, 继续等待从机的应答信号
-
当主机收到应答信号时,发送N个字节的数据,继续等待从机的N次应答信号
-
主机产生停止信号,结束传送过程。
IIC_读操作
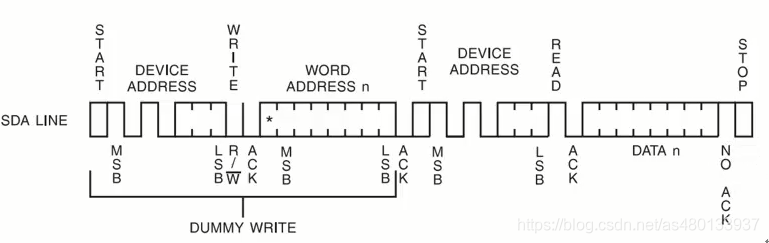
-
主机首先产生START信号
-
然后紧跟着发送一个从机地址,注意此时该地址的第8位为0,表明是向从机写命令
-
这时候主机等待从机的应答信号(ACK)
-
当主机收到应答信号时,发送要访问的地址,继续等待从机的应答信号
-
当主机收到应答信号后,主机要改变通信模式(主机将由发送变为接收,从机将由接收变为发送)所以主机重新发送一个开始start信号,然后紧跟着发送一个从机地址,注意此时该地址的第8位为1,表明将主机设 置成接收模式开始读取数据,
-
这时候主机等待从机的应答信号,当主机收到应答信号时,就可以接收1个字节的数据,当接收完成后,主机发送非应答信号,表示不在接收数据
-
主机进而产生停止信号,结束传送过程。
SPI 通信协议
Serial Peripheral interface
全双工:双数据线,MOSI(Master Out Slave In),MISO(Master In Slave Out),故为全双工(收发同时进行)
同步:有同步时钟线CLK,故为同步信号,数据传输稳定、可靠。
CAN 通信协议
Note
半双工:双数据线CANH,CANL,但为差分信号(相同信号),故为半双工(收发无法同时进行只能选其一)
异步:无同步时钟线CLK,故为异步信号,差分信号,双绞线抗干扰,数据稳定、可靠。
USB 通信协议
-
硬件层(Hardware)
物理接口:USB 电缆(VCC、GND、D+、D-)、连接器(A 型、B 型、Type-C 等)。 控制器:主机控制器(如 xHCI)和设备控制器(如 STM32 内置 USB 模块),负责信号收发与底层协议处理。
-
物理层(Physical Layer)
信号编码:使用 NRZI(非归零反向)编码,通过电平跳变表示数据(如 USB 2.0)。 差分信号传输:通过 D + 和 D - 的电压差(±0.3V)传输数据,抗干扰能力强。 速率协商:根据设备类型自动协商低速(1.5Mbps)、全速(12Mbps)、高速(480Mbps)等模式。
-
链路层(Link Layer)
分组格式:将数据封装为固定格式的分组(Packet),包含同步头、地址、数据和 CRC 校验。 错误检测与重传:通过 CRC 校验确保数据完整性,错误时触发重传机制。 流量控制:使用 NAK(未准备好)、STALL(暂停)等握手信号管理数据传输。
-
传输层(Transaction Layer)
事务类型: 控制事务:设备枚举、配置命令(如获取设备描述符)。 批量事务:大 数据量传输(如文件拷贝),无严格实时性要求。 中断事务:小数据量、周期性传输(如键盘输入)。 同步事务:实时数据流(如音频、视频),允许少量错误。 事务组成:由令牌(Token)、数据( Data)和握手(Handshake)三个阶段组成。
-
协议层(Protocol Layer)
设备类协议:定义设备功能和通信规则,如: HID(人机接口设备):键盘、鼠标等。 MSC(海量存储设备):U 盘、移动硬盘。 CDC(通信设备类):虚拟串口(VCP)。 Audio(音频设备):麦克风、耳机。 设备描述符:设备向主机提供的元数据(如厂商 ID、产品 ID、支持的类)。
-
应用层(Application Layer)
用户程序:通过操作系统 API(如 Windows 的 CreateFile、Linux 的 /dev/ttyUSB*)访问 USB 设备。 驱动程序:将 USB 数据转换为应用可理解的格式(如串口数据、文件流)。
USB通讯方式的学习笔记以及基于CubeMX HAL库的例程验证